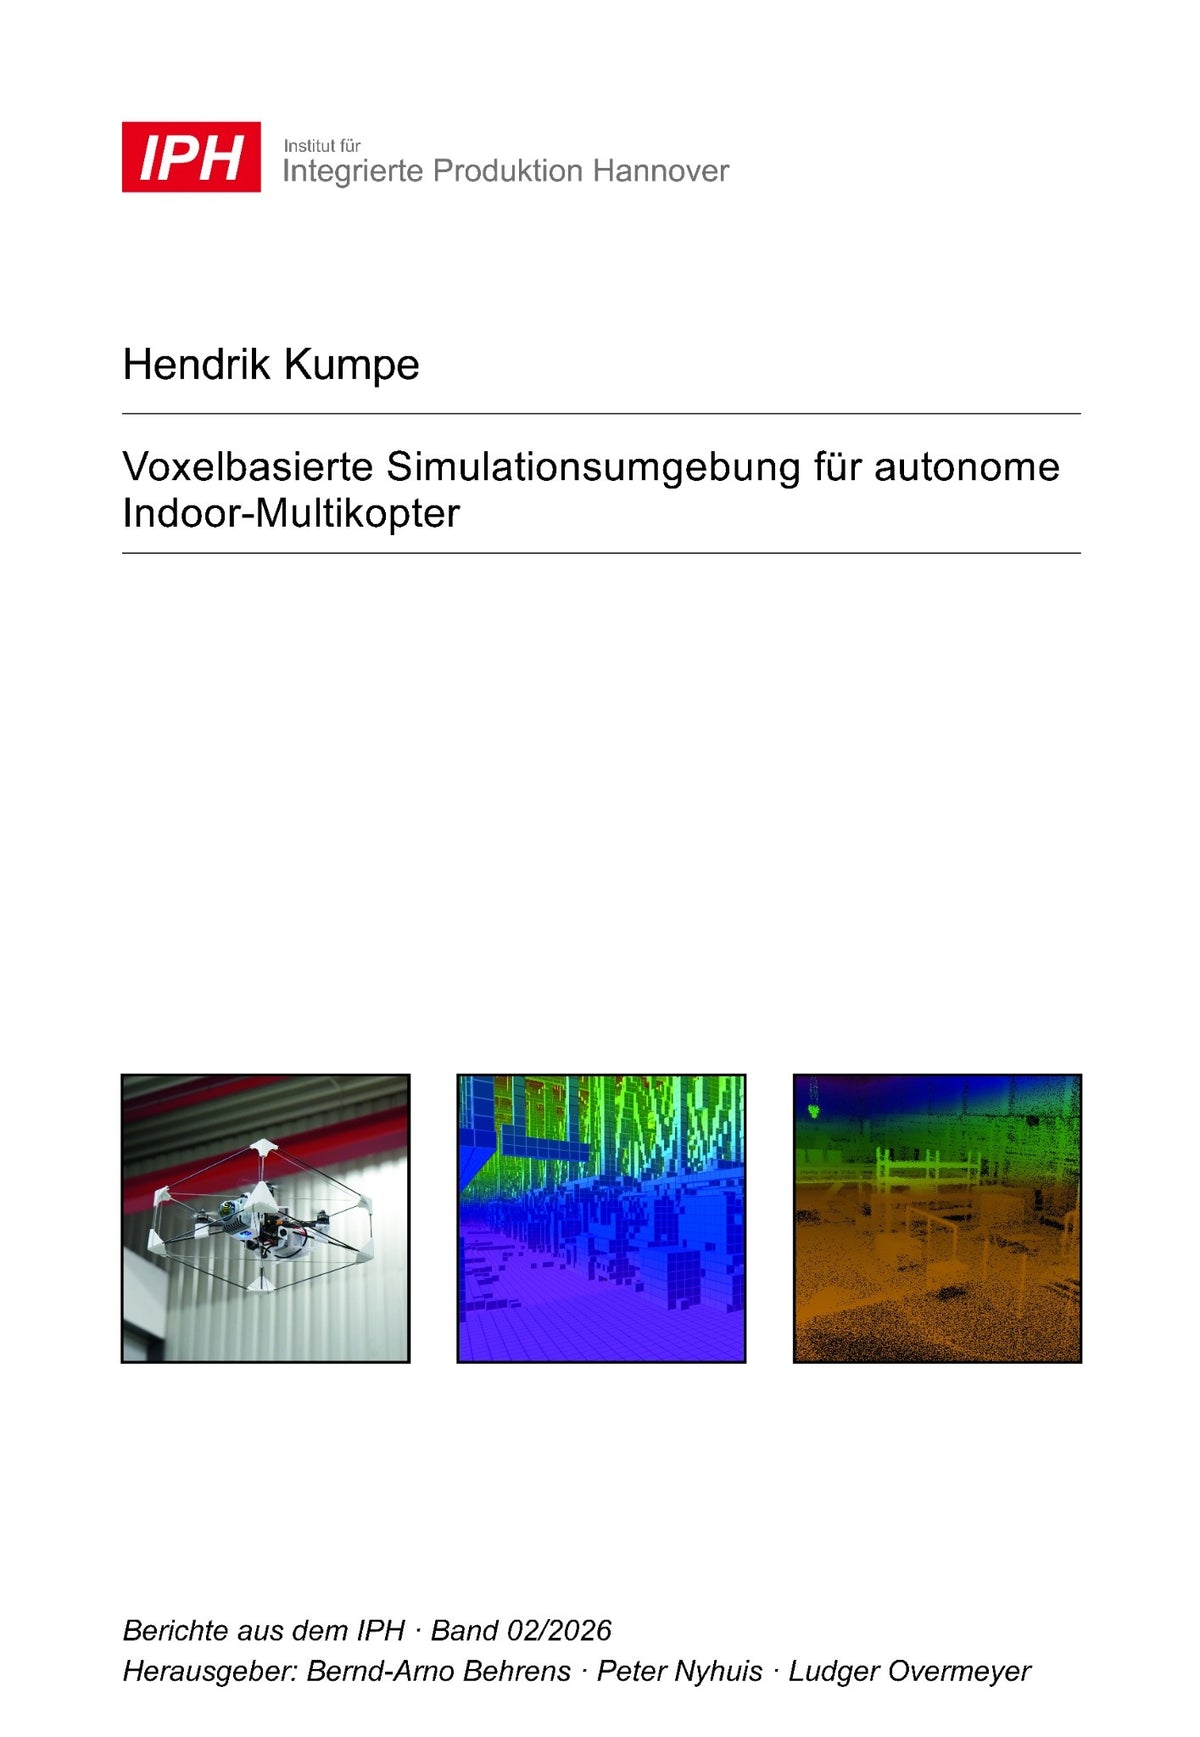

Voxelbasierte Simulationsumgebung für autonome Indoor-Multikopter
Autor*in: Hendrik Kumpe
ISBN: 978-3-69030-242-5
Dissertation, Leibniz Universität Hannover, 2026
Herausgeber*in der Reihe: Bernd-Arno Behrens, Peter Nyhuis, Ludger Overmeyer
Band-Nr.: IPH 02/2026
Umfang: 162 Seiten, 72 Abbildungen
Schlagworte: Multikopter, Autonomisierung, Exploration, Simulation, voxelbasiert, digitaler Zwilling
Kurzfassung: Autonome Multikopter können insbesondere durch szenariospezifische Explorationsalgorithmen in Unternehmen einen wertvollen Beitrag leisten. Für die Entwicklung sind Simulationen unerlässlich, da sie eine sichere, kontrollierbare und kostengünstige Umgebung für das Testen und Optimieren von Algorithmen bieten. Ziel ist es daher, zu untersuchen, inwieweit sich eine voxelbasierte Simulationsumgebung für die Entwicklung und Optimierung von Explorationsalgorithmen eignet. Im Mittelpunkt stehen dabei die Analyse der Ressourcennutzung des Simulationssystems sowie die Ableitung möglicher Zeit- und Effizienzvorteile gegenüber gängigen, in der Wissenschaft verbreiteten Simulationslösungen. Darüber hinaus wird anhand realer Flugversuche mit einem Multikopter untersucht, ob sich die voxelbasierte Simulation aufgrund ihrer realitätsnahen Abbildung der Kernfunktionen besonders gut für die Entwicklung von Explorationsalgorithmen im Produktionsumfeld eignet.